6 Aug 2026
写好气压计库后,在进行测试时发现无法与气压计进行通讯,经过排查后确认为气压计虚焊。
8 Aug 2026
写好LoRa库后,对LoRa进行第一次通信测试,在两个开发板上烧录一样的代码进行收发测试,发送板上出现发送失败的现象,报错误码为16号“TxTimeOut”。当时采用的发送模式为阻塞式发送,每次发送时,mcu首先会执行startTransmit()将本次发送信息传递给lora芯片,然后进入循环等待lora芯片的中断信号来指示是否发送成功,这个信号被体现为DIO1口的拉高电平。经过调试之后,确认问题确实是DIO1口没有被lora主动拉高所导致超过等待时间阈值,而报错16号TimeOut。
当时假定了两种原因:1lora芯片配置问题导致DIO1无法被拉高,比如TX无法成功执行,那么自然也没有后续的中断被触发;2DIO1与MCU的连接接触不良。首先,为了确定是否是MCU接触不良,在读取DIO1的电平时同时读取了LoRa芯片内的中断寄存器,如果lora中断寄存器有记载中断,和DIO1没有接收到中断相悖,那么就可以代表是MCU接触不良。但是,测试结果发现中断寄存器同样没有记载到中断,所以暂时推迟了对DIO1引脚虚接的判断,转向进一步排查软件问题。注意,此时为了调试将获取中断的方式从读取DIO1高电平改为了直接读取中断寄存器,但未更改回去,这并不是疏忽,但导致差点漏掉一个重要问题。
软件上,首先读取了startTransmit函数内部多个时间点的收到的SPI包内的status字节位,发现在经过setTX()后,status由原本正常的0x22变为了0x2A,对0x2A的解析结果为Command execution failed(命令已经收到,但执行失败),而这将问题导向至了setTX在lora芯片内执行失败。但是status错误码只能指示执行失败这种简单的错误,无法给出更细节的原因,所以,在setTX后面执行getDeviceErrors(),读取lora芯片内的错误寄存器,读取结果为DeviceErrors = 0x0020 XOSC_START_ERR,也就是晶体振荡器 XOSC 启动失败。补充:SX1268采用的是内部RC振荡器+外部晶振的组合,在执行一些基础的配置和操作时(比如SPI通讯和寄存器配置),会采用内部的RC振荡器,但是当进行需要准确时间操作的事情时,需要采用外部精准晶振,而外部晶振可以被配置为两种类型,第一种类型为XOSC(外部晶体振荡器),也就是在lora芯片外部接一个无源振荡器,与内部XOSC电路形成谐振,这也是芯片初始化时会默认选择的模式。另一种类型为TCXO(温度补偿晶体振荡器),这种振荡器同样也是外接,但与XOSC的区别为TCXO是有源晶振,只需要接一个频率输出口,但同时需要通过DIO3来给TCXO提供电压来支持其起振。对于E22-400M22S这个封装芯片,其只支持TCXO晶振。而在之前的代码移植过程中,漏掉了TCXO振荡器供电的配置,所以TCXO根本没有配置,lora芯片默认采用XOSC进行起振,自然会失败而报错XOSC_START_ERR。
所以重新对TCXO进行了配置,(小插曲:最新手册内SX1268的TCXO供电为2.2V,和radioLib内使用的1.6V不同,应该是radioLib内的疏忽)。再次进行测试,发现Command execution failed与XOSC_START_ERR已经消失,而且收发可以接收到零散的信号,但是信息是乱码,对发送时序重新进行审查,发现SPIwriteBuffer()函数内部没有在opcode字节后加offset位(用于接收status),所以会导致发送信息错位,解决方法是给SPIwriteBuffer()函数加了一个offset输入值,正常情况下offset为0就代表已经加装一个offset位。更改SPIwriteBuffer后再次测试,收发一切正常。不过当时重新思考,认为TCXO不会导致16号TxTimeOut,所以重新对DIO1口拉高电平检测中断进行排查。(但是其实TCXO确实也会导致16号TxTimeout,上面已经分析)。所以对DIO1引脚重新进行硬件排查,使用万用表对DIO1->MCU进行多次二分定位,最终确认MCU与DIO1焊盘的连接处存在虚焊,而lora焊盘连接则没有问题。而目前的解决方法是不再使用直接读取DIO1口电平的方式来获取中断,这在当前频率下并不会造成很大的时间占用,直到以后可能会对其硬件重新进行修理。
最终,主要问题可以被概括为三个:TCXO没有被设置,DIO1引脚虚焊,和没有添加offset的时序问题,而其中前两个问题在判断时叠加在了一起,导致出现排查上的困难。 s 同时,还有一些附加问题,拖延排查时间,1:lora循环的task的栈设置太小,导致栈溢出进入hardfort,调大栈后解决。2:呃我记不清了,刚才还想着来着,下次想到再添加吧
13 Aug 2026
被git做局了,在某次更改时,对原有文件进行了大批量更改,同时添加了几个临时新文件,但后续将新文件删除时,点delete手快直接把app_rocket.cpp也删除了,这导致此文件中没有被commit的更改也一样被删除了,git只能回溯到上一个版本。这件事告诉我们 1不要乱删东西,2要及时提交git,,,
8 Sep 2026
在对lora进行地面站和飞控的互相通讯测试时,发现飞控无法收到地面站的消息,在排查时把飞控的TX逻辑注释掉后,则可以正常收到数据,由此证明问题在于TX在循环中占用了太多时间,导致RX几乎没有可以收到消息的空余。
14 Sep 2026
在调试的时候希望看到IMU的Z轴数据,在selectPhase函数里面打印,发现打印出的数字一直是同一个值,开机时为0,切换Phase后为一个固定值,但是在IMUloop里面打印则可以正确刷新。认为原因为包含selectPhase的RocketLoop的循环频率为1000hz,而IMUloop的循环频率同样为1000hz,所以如果RocketLoop里面包含printf的高耗时函数时,会导致IMUloop得不到分配,经测试,将rocket循环频率降至100hz后,即使内部有printf函数,也不会导致IMUloop被架空。考虑到RocketLoop内不做特别多对时间要求紧张的操作,所以保留RocketLoop为100hz。
17 Sep 2026
使用vofa调试器将ahrs解析后的欧拉角进行可视化,确认欧拉角顺序为:Roll-Pitch-Yaw.但是轴的朝向和普遍意义上认为的火箭的朝向不一样,航电板的y轴指向飞机机头方向,z轴正方向代表垂直尾翼。为了方便Pitch轴角度用于判断开伞,所以在IMU装配矩阵上进行更改,通过旋转矩阵使得IMU。而测试时其其实已经有了一个旋转矩阵,这个旋转矩阵是纠正开发板绕Z轴逆时针安装90°误差。也就是绕 \(+Z\) 轴旋转 \(+\frac{\pi}{2}=+90^\circ\)。原来的矩阵为:
所以说,除去这个已经有的旋转矩阵,那么真实的坐标系标定为:x轴正方向为机头方向,z轴正方向为垂直尾翼方向。
而为了使得Pitch能够指向火箭箭头所指的方向,所以首先,去除原来的旋转矩阵,从x轴为机头方向的基础上重新构造旋转矩阵:从y轴的箭头朝原点看去,要求我们实际的模型相对装配顺时针旋转90度,也就是说装配相对与真实的飞机是从y轴的箭头朝原点看去逆时针转了90度。
实验结果良好。
18 Sep 2026
添加电压探针驱动,在测试时发现电压读取数据为0.0V,原始数据为1,对硬件进行排查时中间的一个分压电阻出现一端虚焊,导致电压传不到MCU,试图使用热风枪融化锡焊,但因无助焊剂导致焊盘氧化且难以操作。遂放弃,等待工具到齐与工作台搭建完毕后再测试电压探针。GPS同样需要等烙铁到货后焊接接口。目前只能先完善软件鲁棒性,今天目标是排查火箭发射全流程的遥测逻辑。
18 Sep 2026
之前的设计是:四种数据(Flight,GNSS,System,Raw)均被不同的send函数压入同一个缓冲区队列内,缓冲区队列存在数十个缓冲位置,但是考虑到LoRa发送的特殊性,LoRa发送的速度极慢,目前的参数下,典型发送周期为290ms,实测发送时间可达300ms以上,此数量级已经达到了发送速率的数量级。所以当多个数据同时涌入缓冲区时,会造成数据积压,导致后面的数据永远慢一个相位。为了改善这一状况,取消缓冲区机制,让调度器始终发送最新的数据。所以对原先的缓冲区进行如下操作:1将单个大缓冲区以发送内容为分类,将其拆解成多个小型缓冲区 2每个缓冲区的元素数量为1。并且修改遥测循环,使得每次循环里面遍历四种数据缓冲区,如果内有新数据则发送,没有新数据则跳过。其余内容例如RXTX比例管理未改动。
19 Sep 2026
面包板上的地面端的主控模块突然无法烧录,也无法正常运行,更换开发板后问题消失。暂未定位问题成因。
20 Sep 2026
对logger系统的写入速率进行计算。计算结果为:
| 消息类型 | 单个大小(Byte) | 写入频率(Hz) | 最终速率(Byte) |
|---|---|---|---|
| IMU | 29 | 1000 | 29KHz |
| AHRS | 45 | 1000 | 45KHz |
| GNSS | 61 | 5 | 0.3KHz |
| FlightState | 21 | 5 | 0.1KHz |
| Power | 21 | 5 | 0.1KHz |
| SystemHealth | 74 | 2 | 0.074KHz |
所需要的带宽总量为:
29 + 45 + 0.3 + 0.1 + 0.1 + 0.074 = 74.6KHz
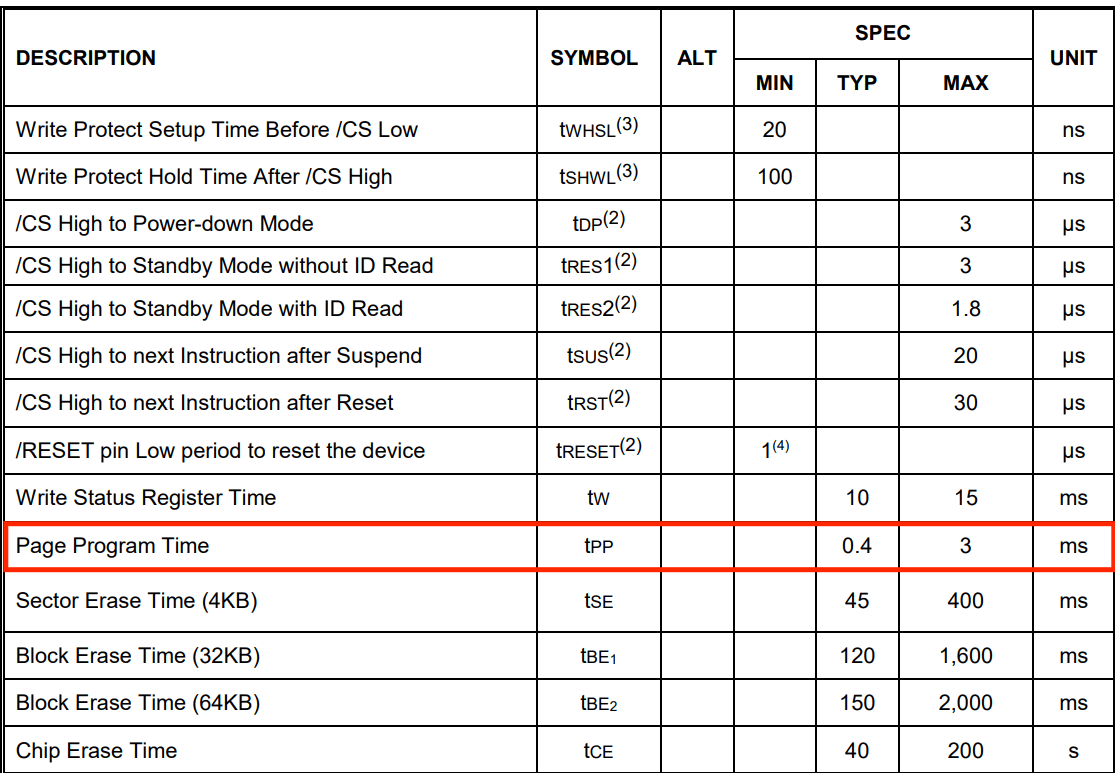
计算W25Q128芯片能提供的最大硬件写入速度,W25Q128单个Page的典型写入时长为0.4ms,最大写入时长为85KHz,也就是最小带宽为:
83.5 > 74.6KHz(Byte),证明硬件不是瓶颈。
计算当前W25Q128的SPI速率:
48.8KHz < 74.6,证明当前SPI速率远达不到Flash芯片所需要的频率。
计算W25Q128最大写入可承受的SPI速率
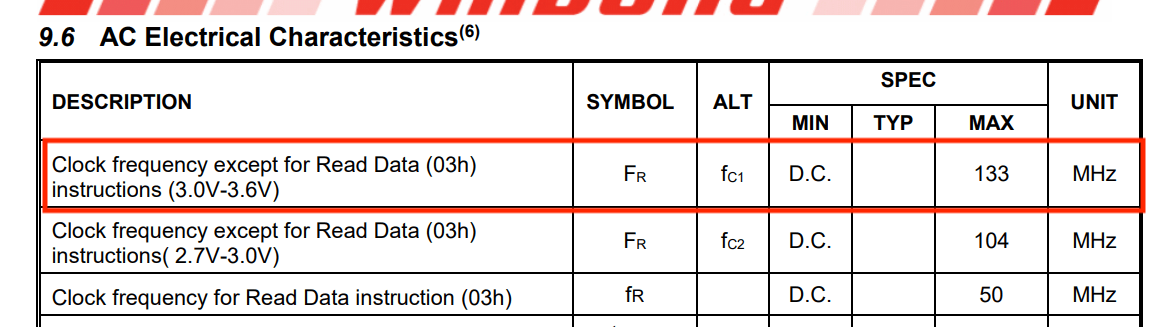
而当前SPI2能提供的最大SPI速率为分频系数设为2时:
很明显,W25Q128不会承受不了最大的SP1速率。
所以,在改进方案中,将分频系数由128更改为2。
改进后的SPI通信速率与硬件速率均不会限制住写入所需的带宽。
20 Sep 2026
发现GNSS的丝印和实际线序不一样,GPSMODULE_RX实际对应STM32的PA3,也就是STM32的RX,所以实际接收线序应该是PA3->GPSMODULE_RX->实际芯片的TX。而PA2也是一样。