V2版本航电
文档AI等级:2
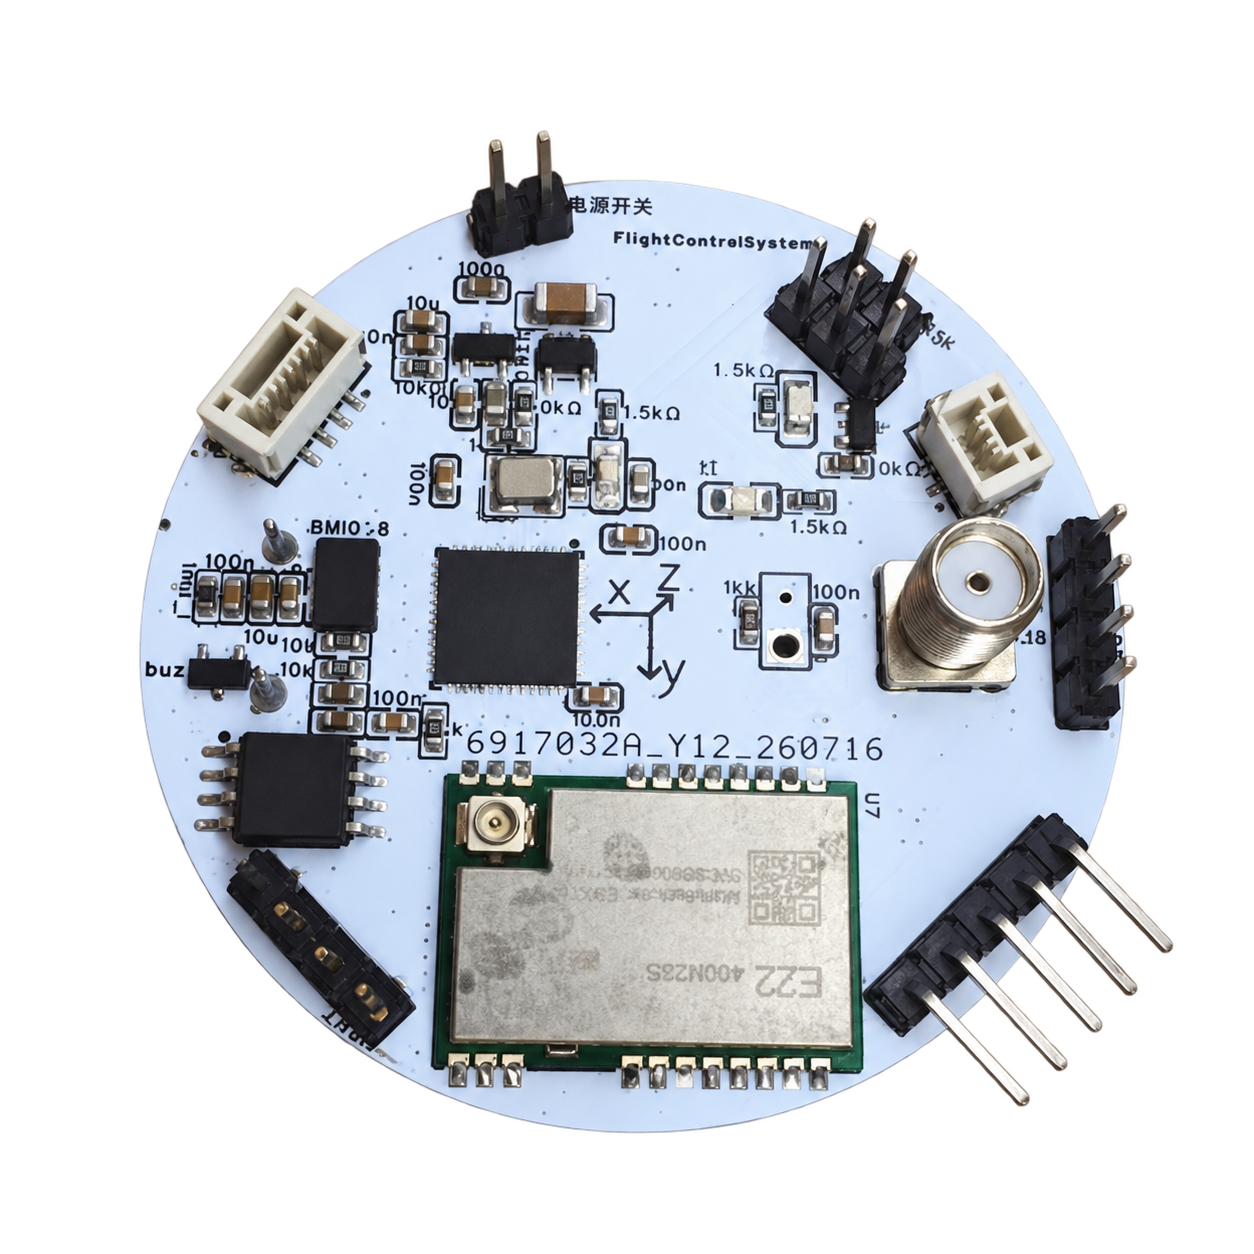

设计目标
- 上一代模块化飞控采用所有模块单独焊接到一个独立板子上的构造,这种构造非常浪费板内空间,所以这次版本航电采用最小电子元件集成式的焊接模式。
- 且上一代飞控的软件系统过于简陋,本次飞控软件系统建立全新的火箭标准库RSL,并且引入FreeRtos来进行任务调度,总体复杂度和可开发性上升一个量级。
- 支持实验火箭自主飞行数据采集
- 支持实时LoRa遥测
- 支持飞行状态判断
- 支持后续扩展视觉识别模块
- 提供长期维护的软件架构
版本信息
| 项目 | 内容 |
|---|---|
| 硬件版本 | V2.1 |
| 开始设计 | 2026-07 |
| 当前状态 | 软件集成阶段 |
| MCU | STM32F411 |
| RTOS | FreeRTOS |
| PCB状态 | 已完成 |
| 飞行状态 | 未进行实际飞行 |
基本介绍
本航电于2026年7月开始设计,基于STM32F411与FreeRTOS的实验火箭飞行控制系统,集成姿态解算、GNSS 定位、LoRa 遥测与飞行数据记录。
硬件介绍
| 模块 | 型号 | 用途 |
|---|---|---|
| MCU | STM32F411 | 主控制器 |
| IMU | BMI088 | 六轴惯性测量 |
| GNSS | NEO-M9N | 定位 |
| LoRa | SX1268 | 无线通信 |
| Flash | W25Q128 | 数据存储 |
| 气压计 | BMP388 | 高度测量 |
系统功能
姿态系统
- BMI088数据采集
- 四元数AHRS解算
- 姿态输出
通信系统
- SX1268驱动
- LoRa双向通信
- 遥测发送
- 地面站指令接收
数据系统
- Flash存储
- Logger框架
- 自描述数据格式
飞行控制
- 状态机
- 飞行阶段识别
- 开伞控制
当前进度
当前航电已于Oct 3 2026于河南新乡搭载穹宇航天的火箭成功发射并回收。发射记录:访问发射记录
部分软件设计说明
Debug记录 / 开发日志
硬件信息
软件源码
源码位置:Rocket_FlightControlSystem
参考文档/手册
- W25Q28芯片手册:W25Q28.pdf